Interaktive Robotik in Medizin und Pflege
© Universität Bielefeld / Patrick Pollmeier
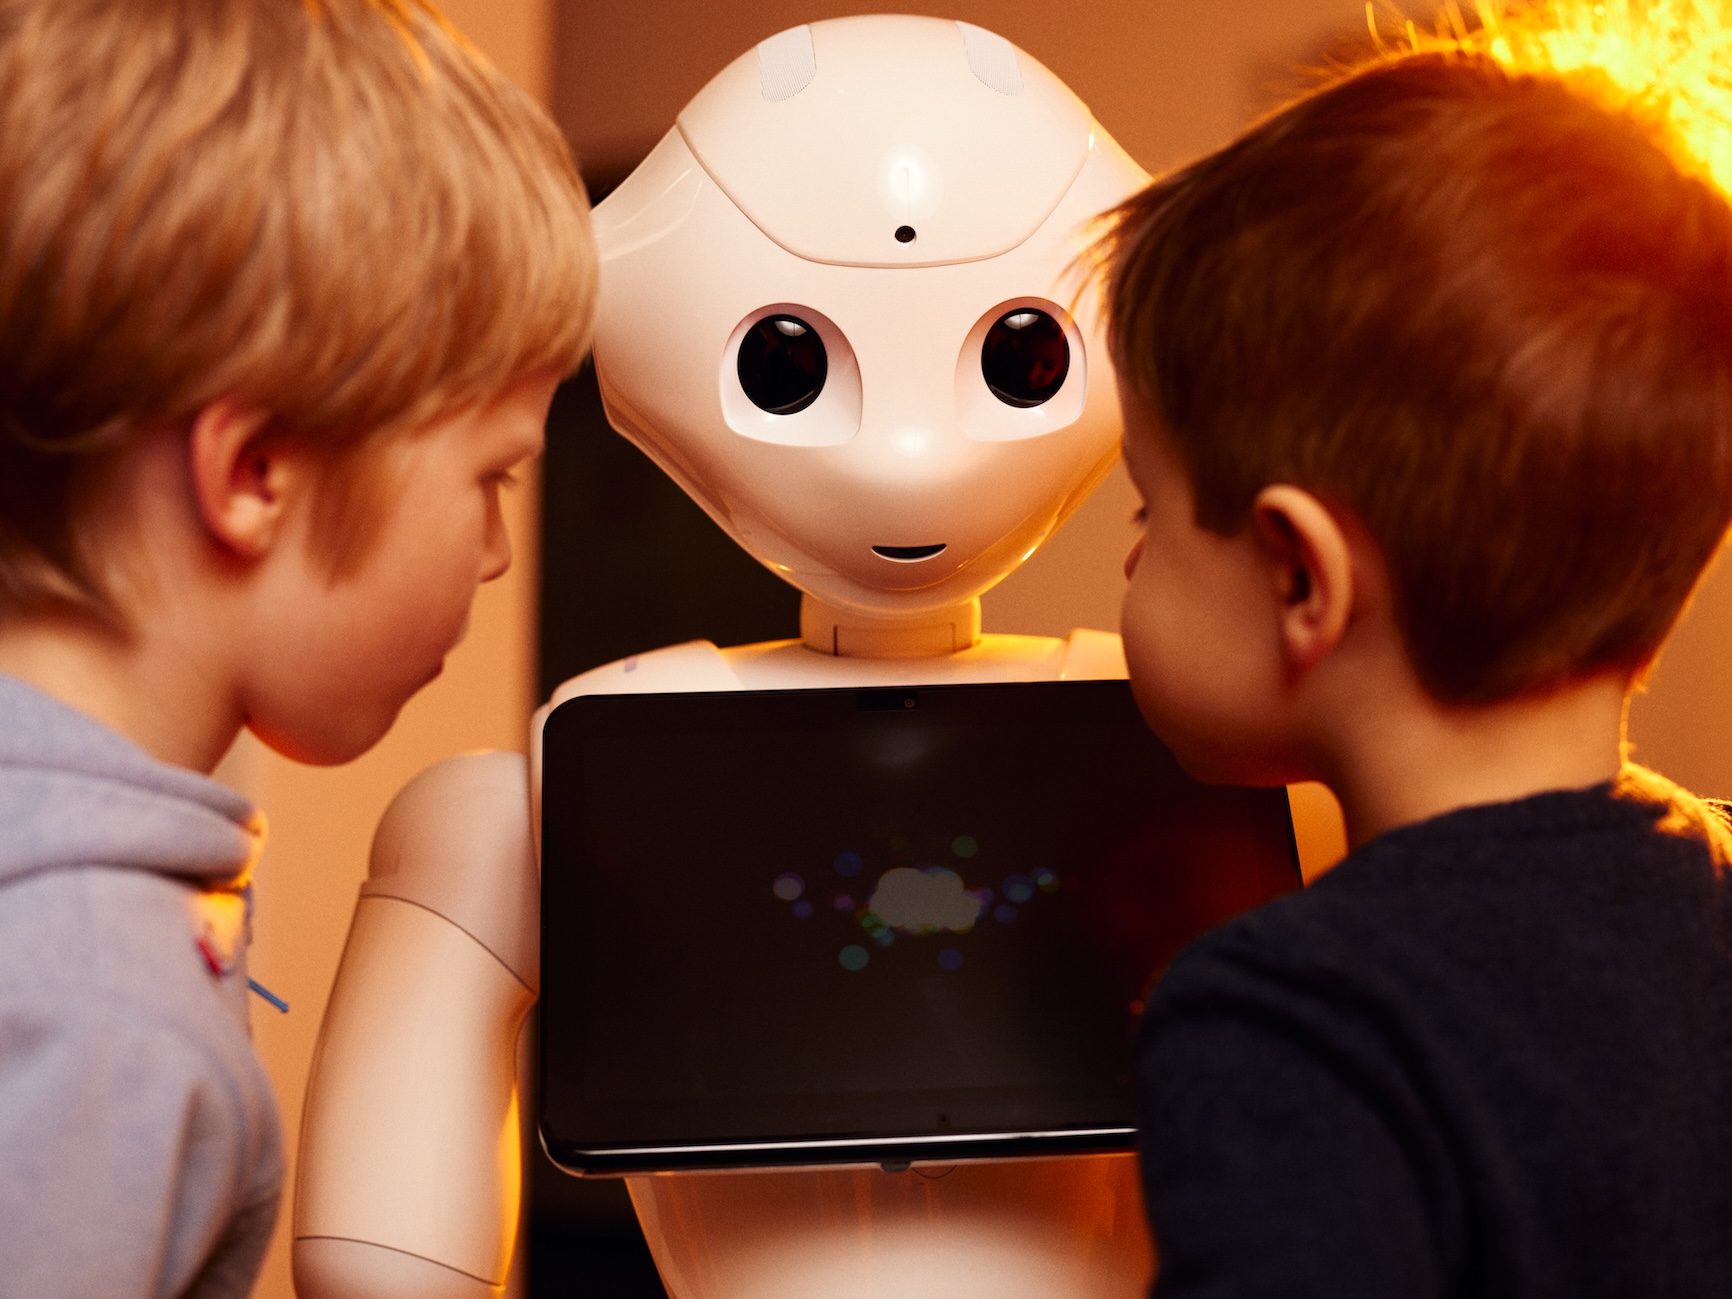
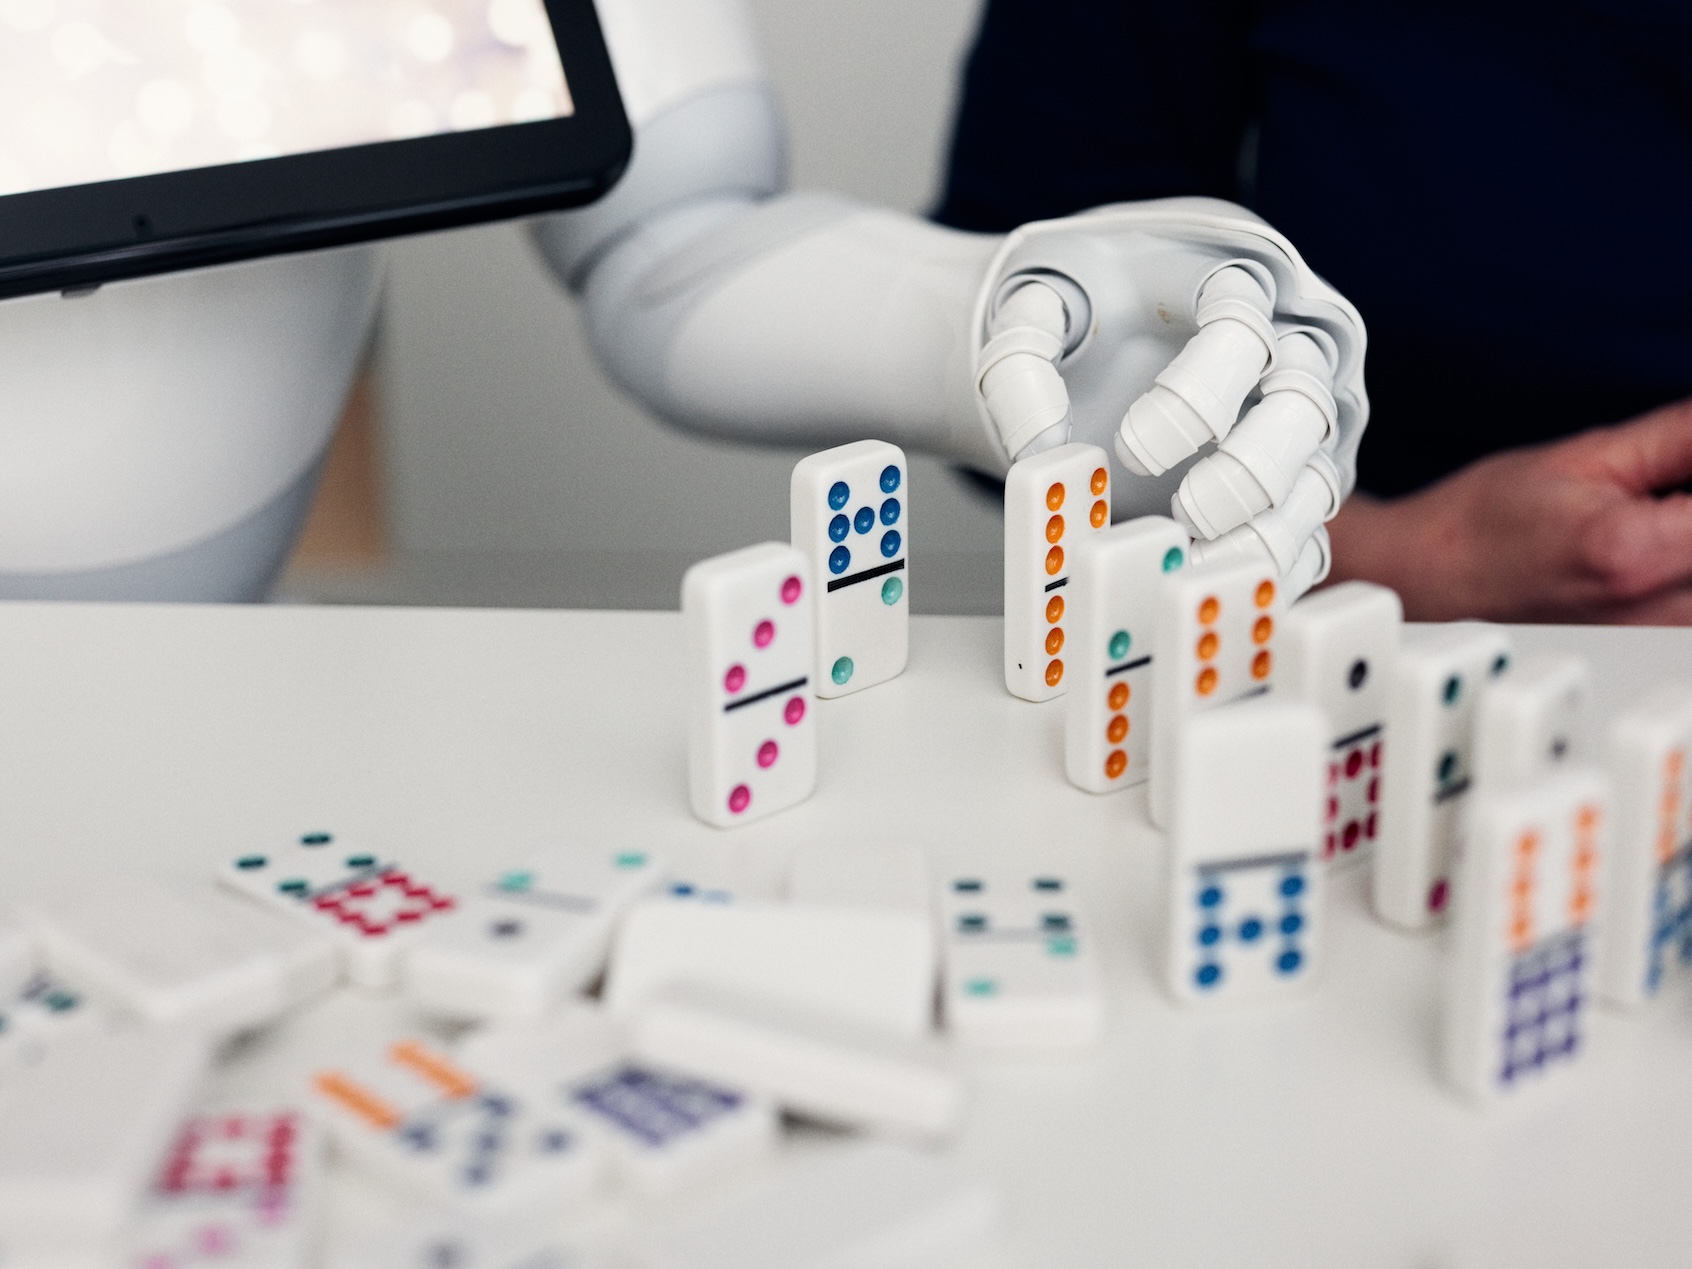
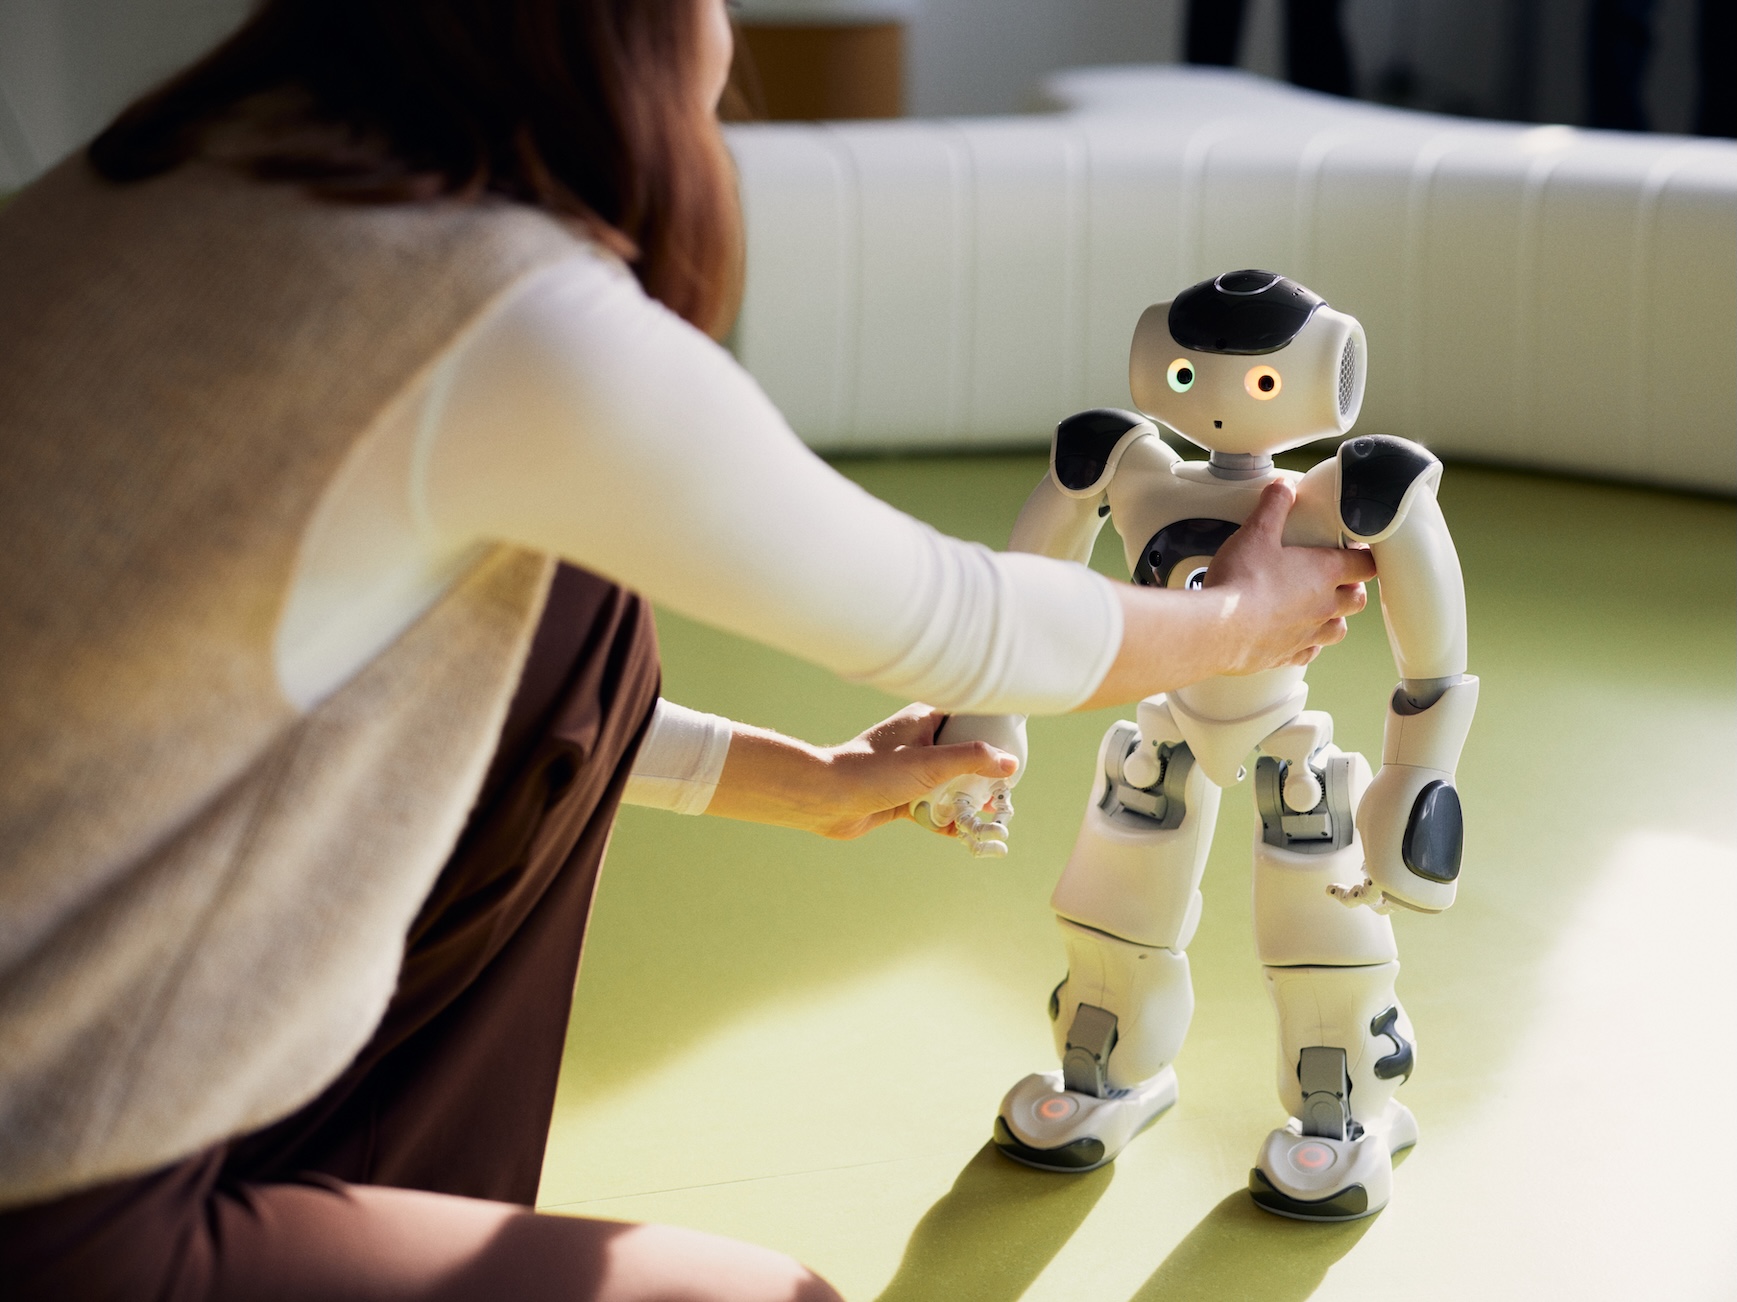
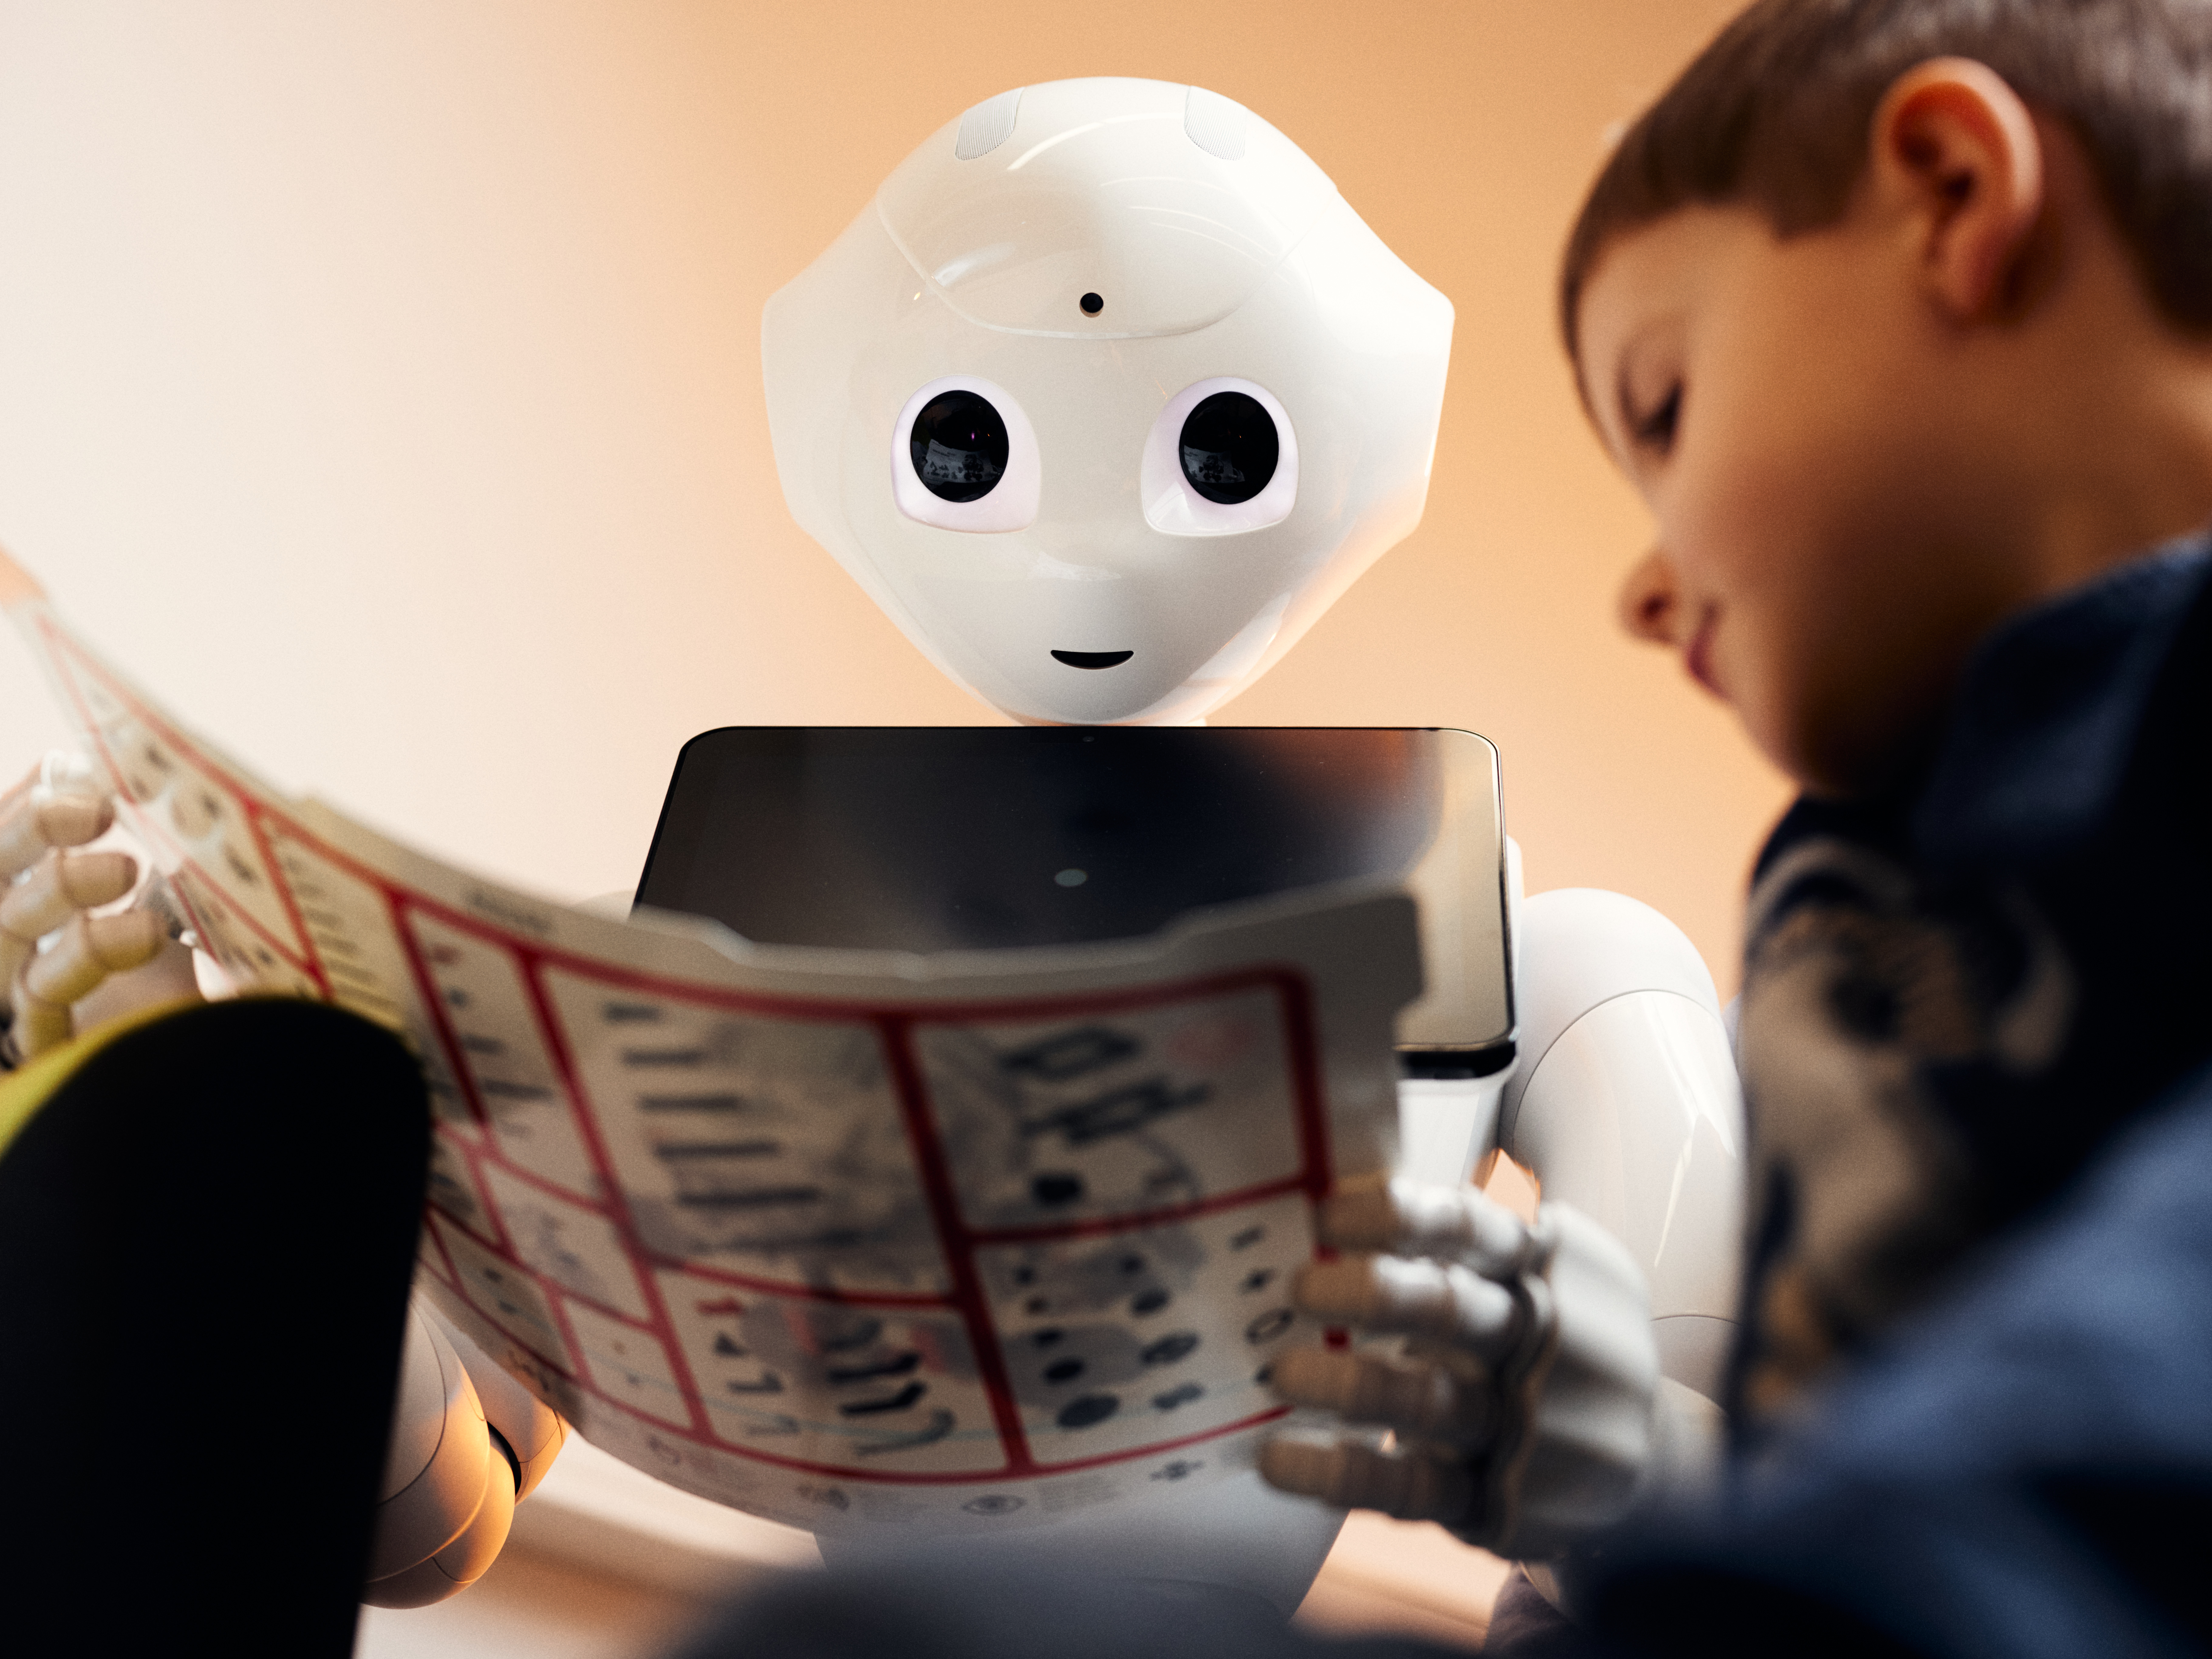
Co-Constructive Robot Task Learning from Non-Expert Users with Human-in-the-Loop Feedback


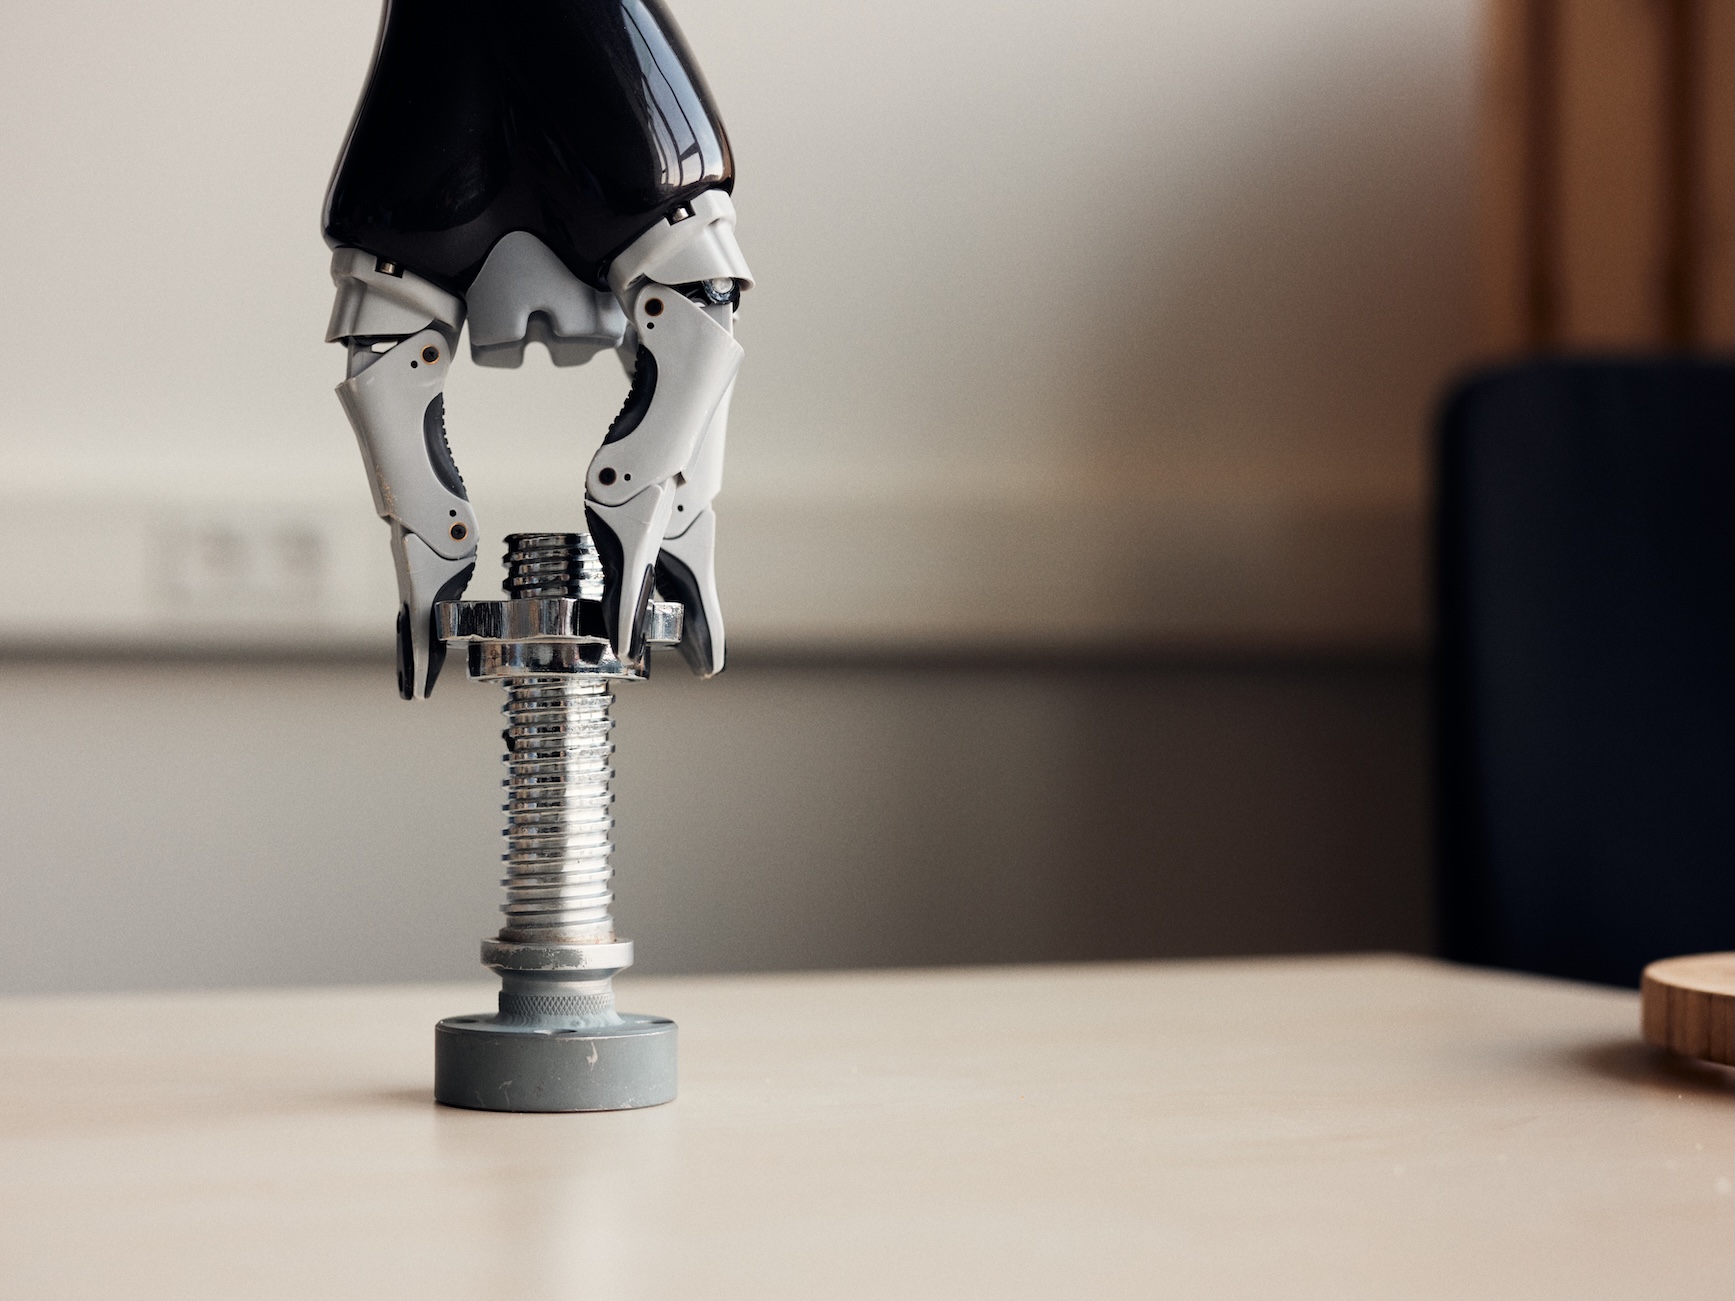
Der Einsatz von Robotern zur Bewältigung einer Vielzahl alltäglicher Aufgaben nimmt stetig zu. Die Algorithmen, auf die sich Roboter stützen, müssen jedoch zunächst trainiert werden, um diese Aufgaben effektiv ausführen zu können. Dieser Prozess erfordert oft, dass Experten große Mengen an Trainingsdaten aufbereiten und erhebliche Rechenressourcen bereitstellen. Darüber hinaus verhalten sich viele KI-Modelle möglicherweise unvorhersehbar, wenn sie mit hochkomplexen Aufgaben konfrontiert werden oder in Umgebungen operieren, die sich von denen in den Trainingsdaten unterscheiden.
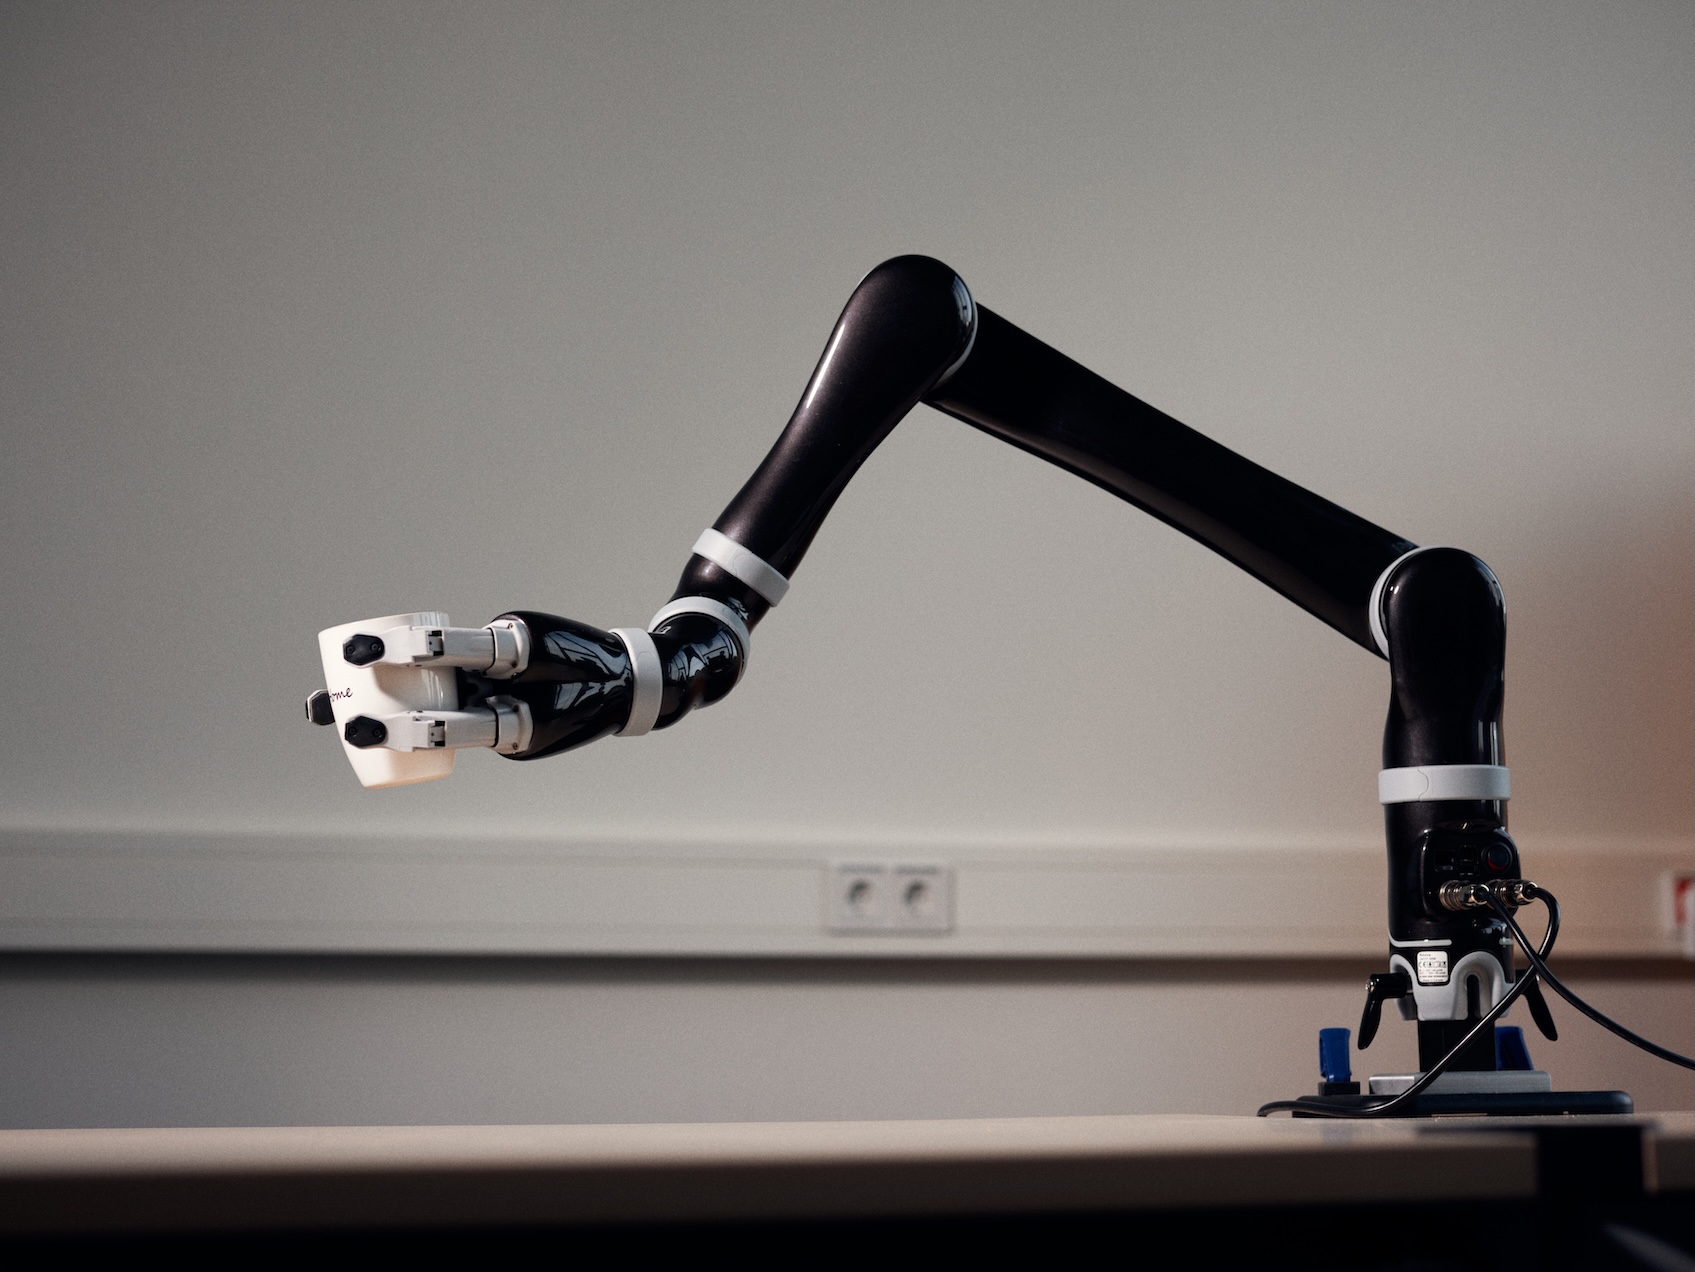
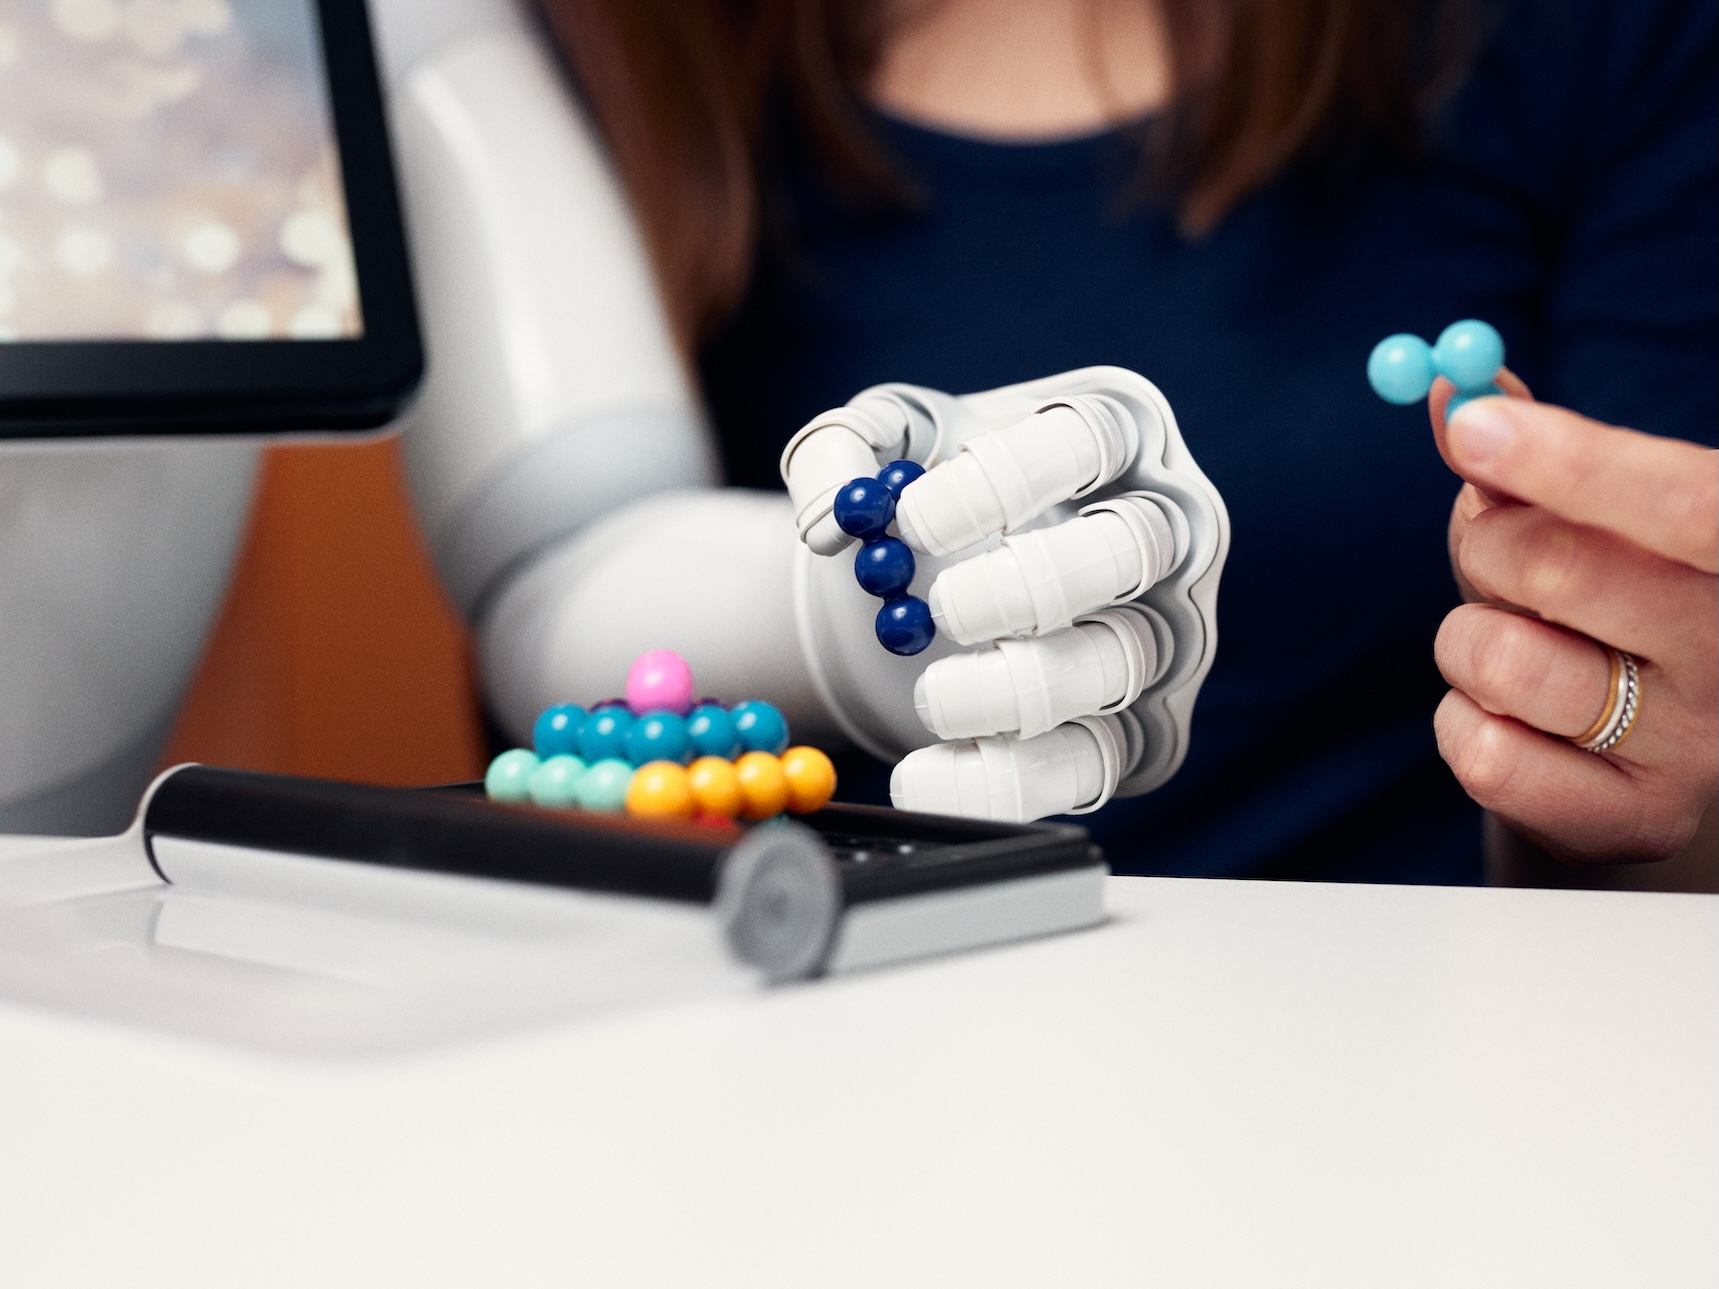
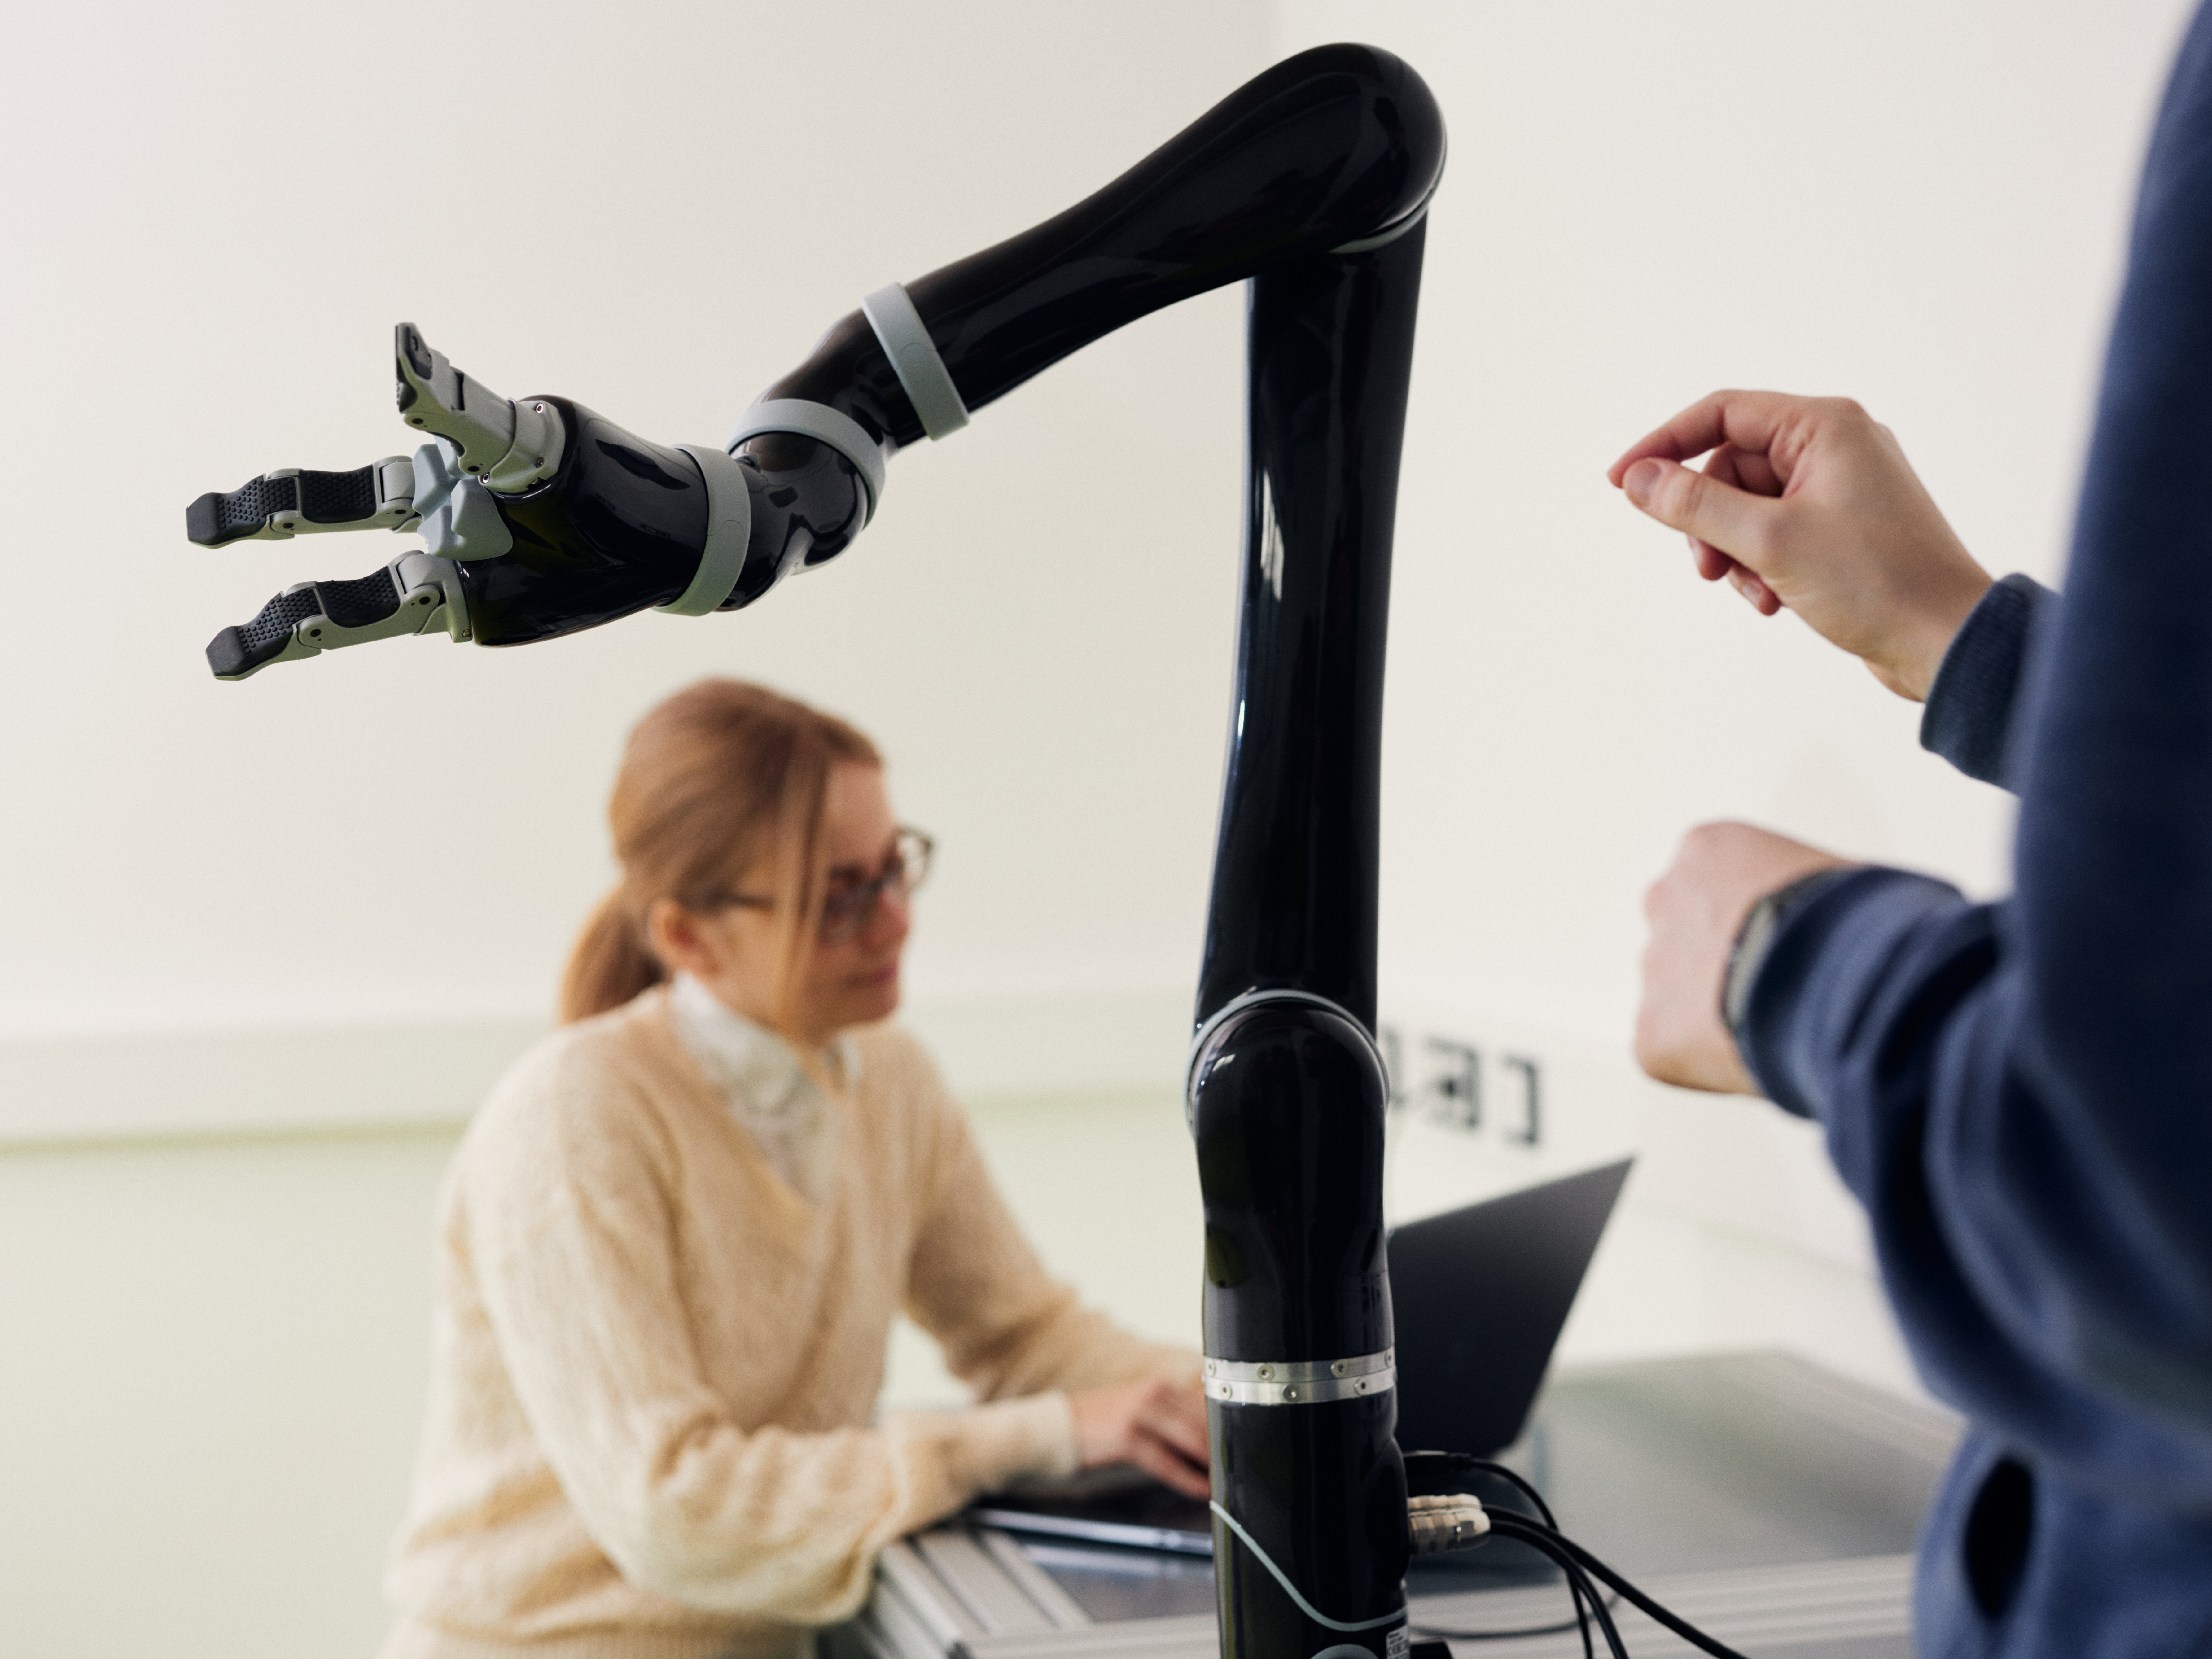
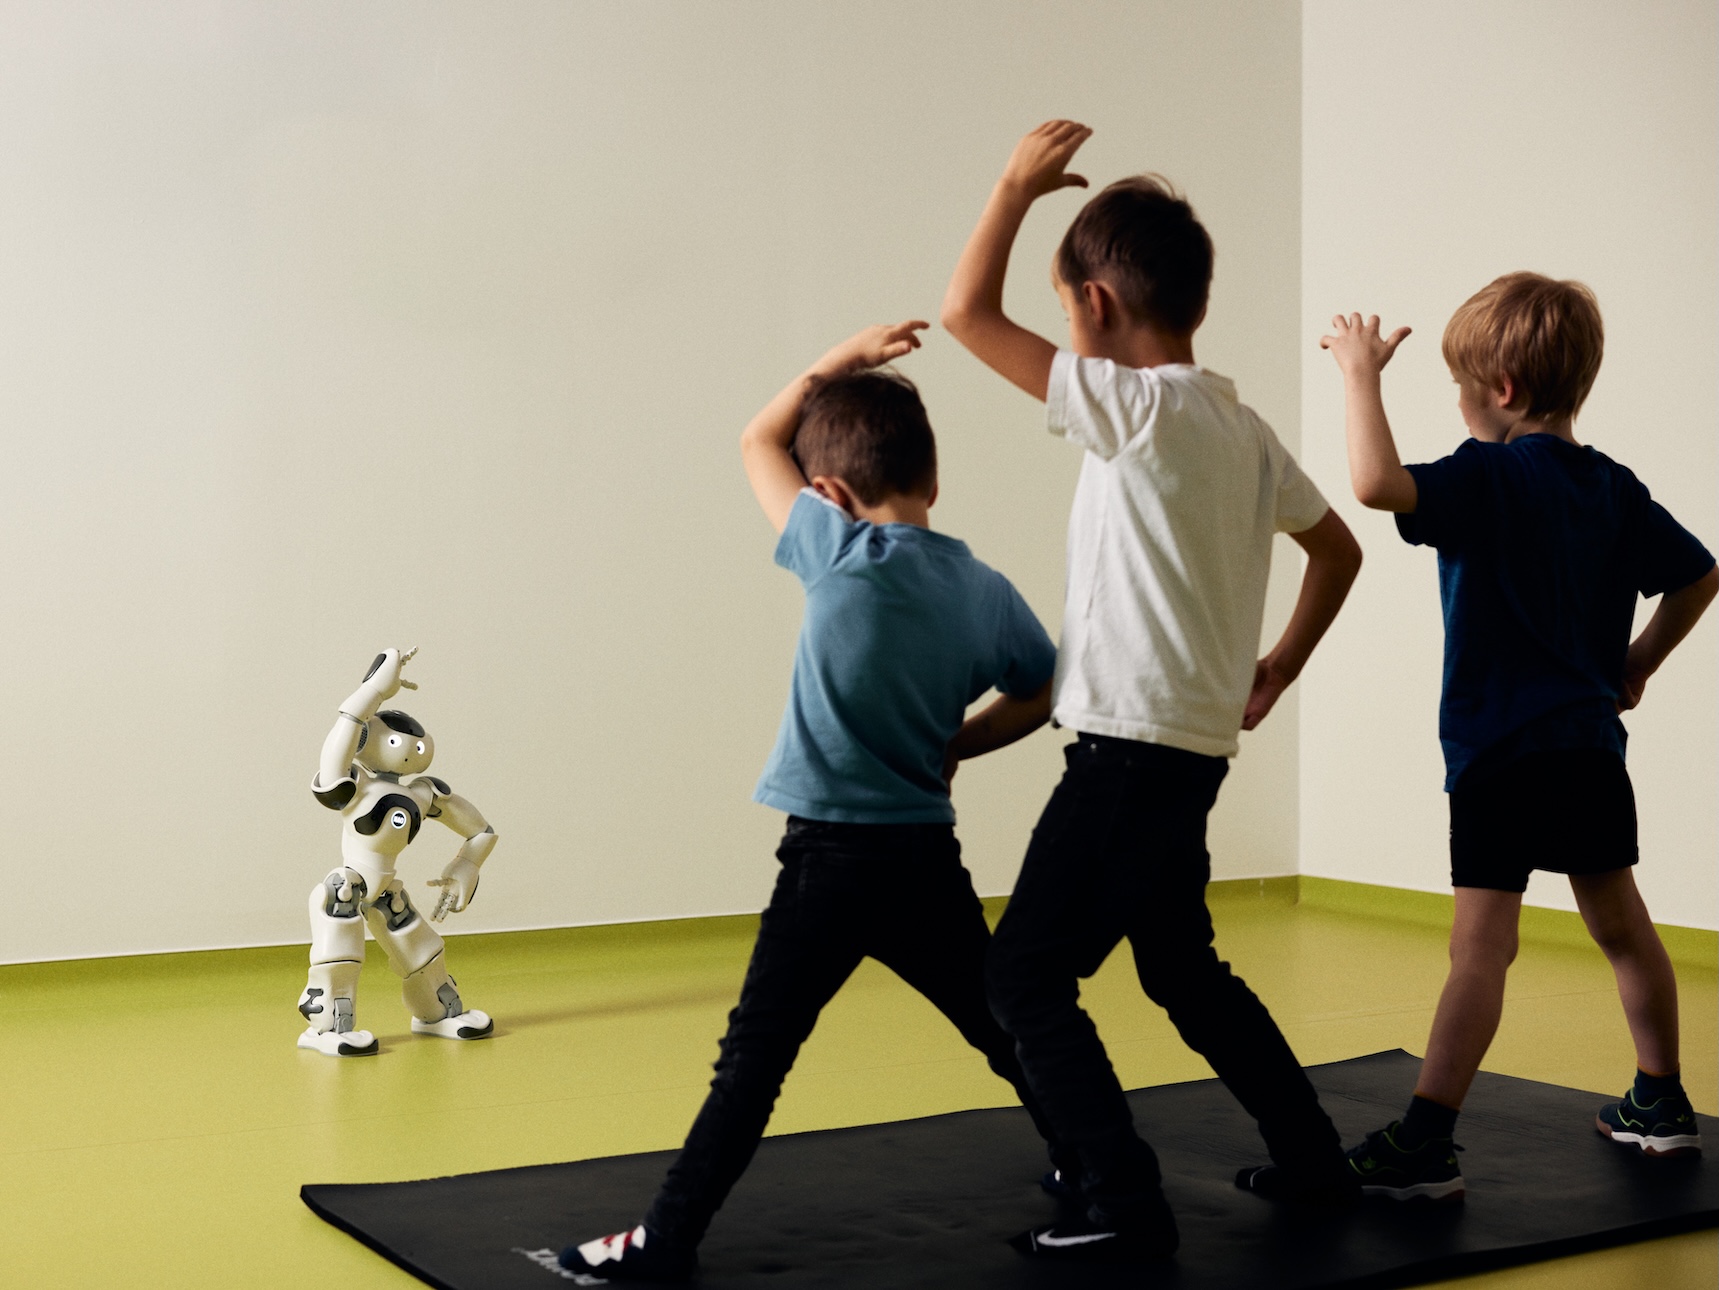
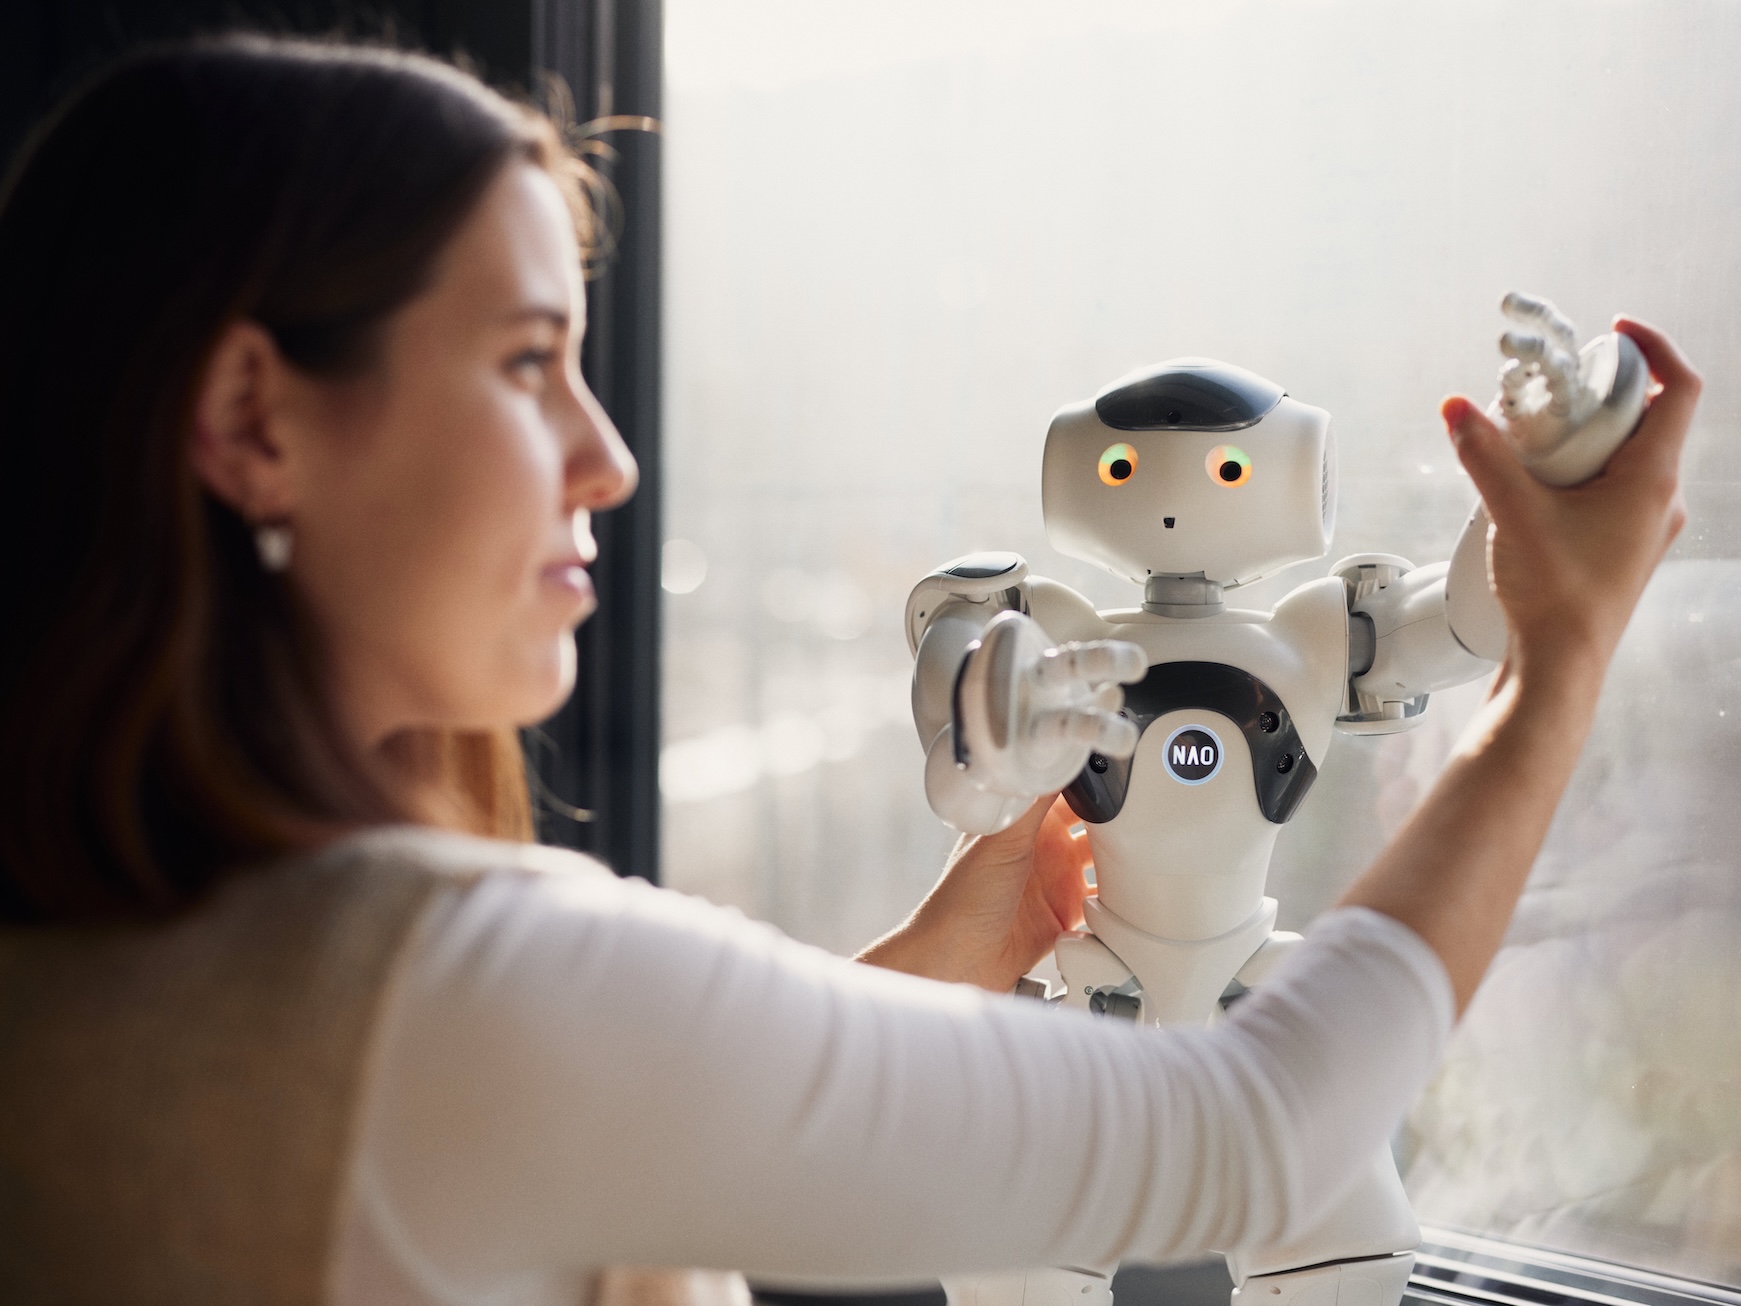
Dieses Projekt schlägt einen interaktiven Lehransatz vor, bei dem Roboter Aufgaben direkt von Benutzer*innen durch Demonstration erlernen. Der Roboter beobachtet, wie eine Aufgabe ausgeführt wird, interagiert während des Lernprozesses mit den Benutzer*innen und verbessert sein Verhalten durch Feedback und Korrekturen. Diese menschenzentrierte Lernmethode ermöglicht es Robotern, neue Fähigkeiten effizienter zu erwerben und sich an die Bedürfnisse der Benutzer*innen anzupassen.
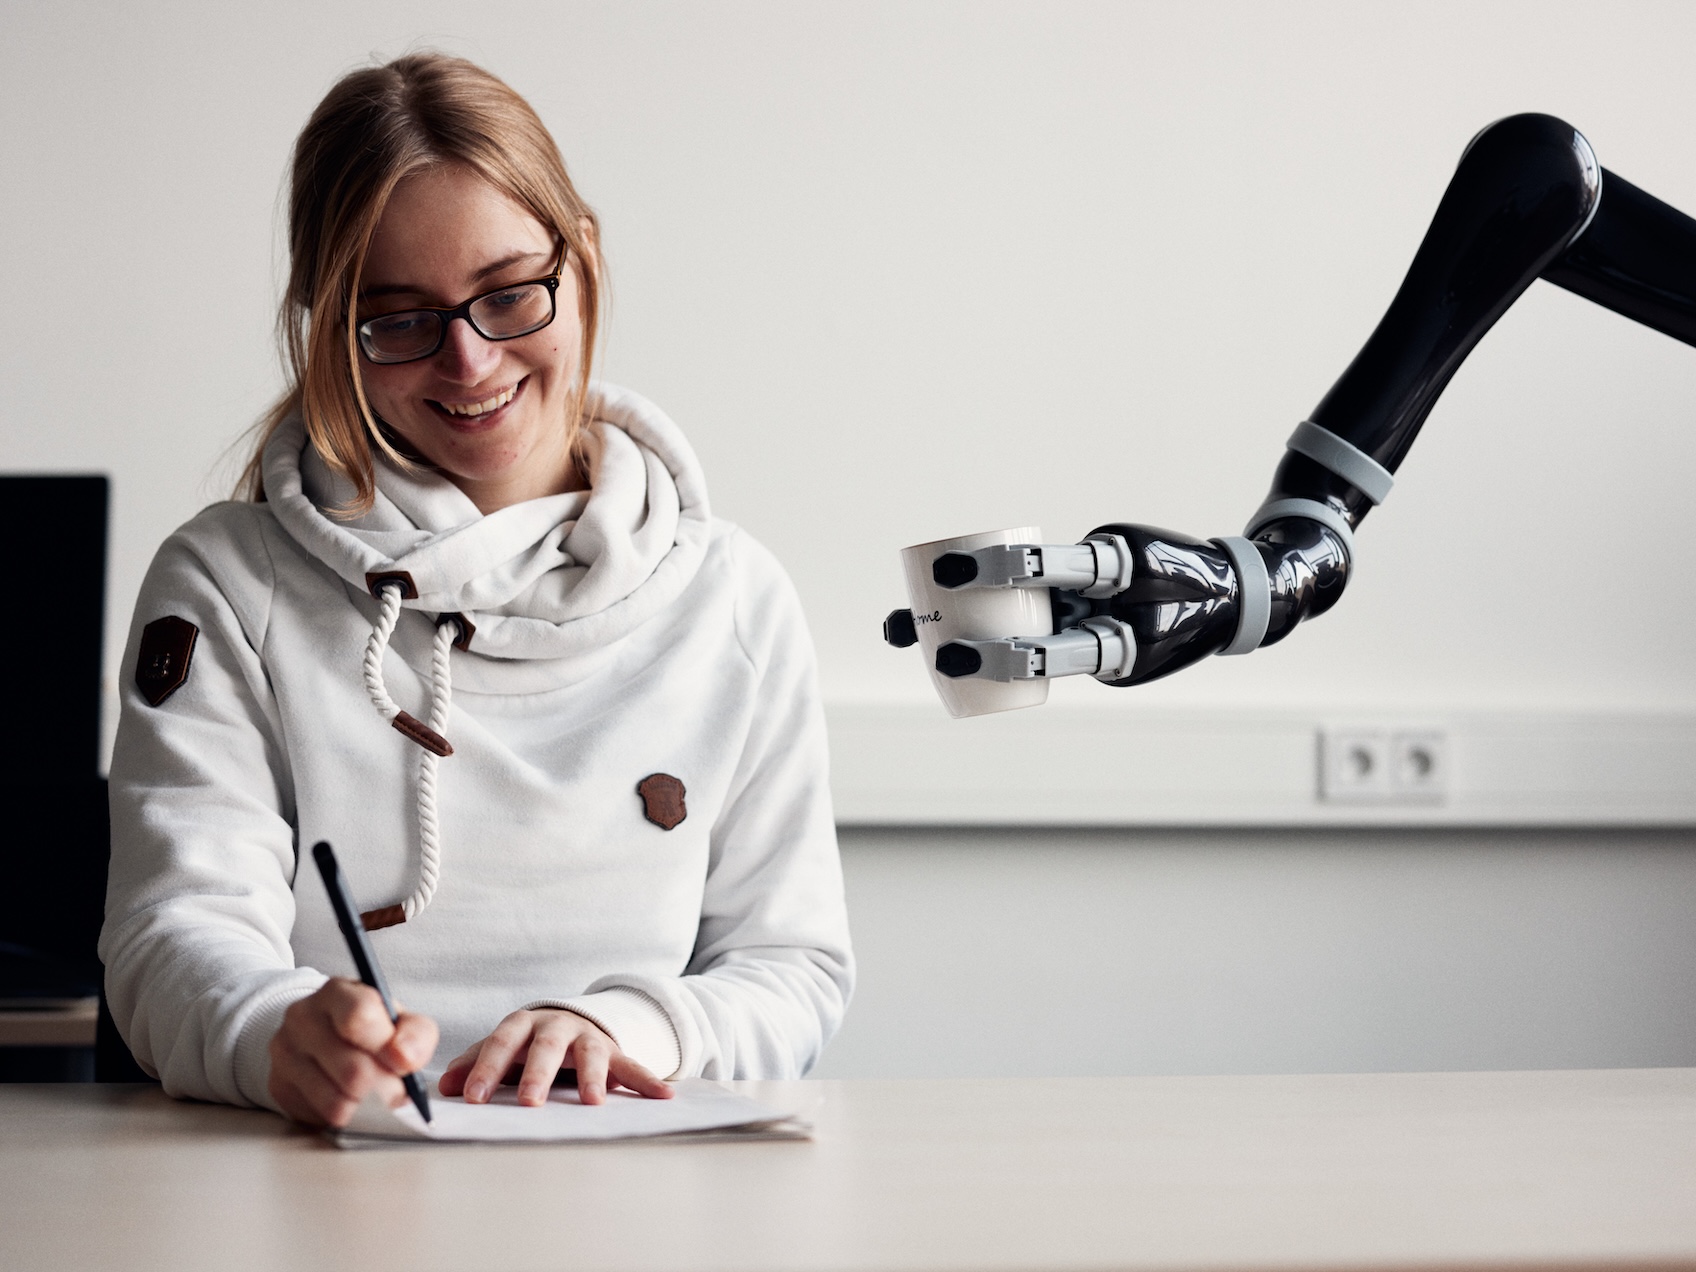
Der vorgeschlagene Ansatz könnte die Art und Weise verändern, wie Roboter in reale Umgebungen eingeführt werden, insbesondere im Gesundheitswesen. Patient*innen und medizinisches Personal könnten Robotern neue Aufgaben direkt durch Vorführung beibringen, anstatt sich auf umfangreiches Modelltraining zu verlassen. Indem Nutzer*innen Roboter interaktiv unterrichten können, wird der Ansatz die Sicherheit verbessern, unerwartetes Verhalten reduzieren und Robotersysteme anpassungsfähiger an reale Umgebungen machen.
